自作CNCシリーズ 番外編
はじめに:Z軸を自作するか、格安の完成品を使うか
こんにちは。にんじんです🥕
自作CNCシリーズ、今回はいよいよ「Z軸」の構築です。本当はZ軸も一から自作するつもりでしたが、Amazonで破格のZ軸用リニアスライドテーブル(RATTMMOTOR)を見つけてしまいました。一から設計して部品を集めるより安上がりになるなら——ということで、この格安モジュールが「安かろう悪かろう」なのか「当たり」なのかを実測検証します。
この記事で分かること
- RATTMMOTOR 50mm リニアアクチュエーターのカタログスペック(ストローク・ステップ数・電圧)
- Arduino+A4988+24V駆動での実測誤差(50mm/10mm移動 × 50回、最大0.05mm)
- 「電圧12V」表記のモジュールを24Vで動かす考え方(電流制御・Vref)
- 格安中華パーツで起きた輸送時のコネクタ破損と、その対処
購入したZ軸スライドモジュール(RATTMMOTOR)
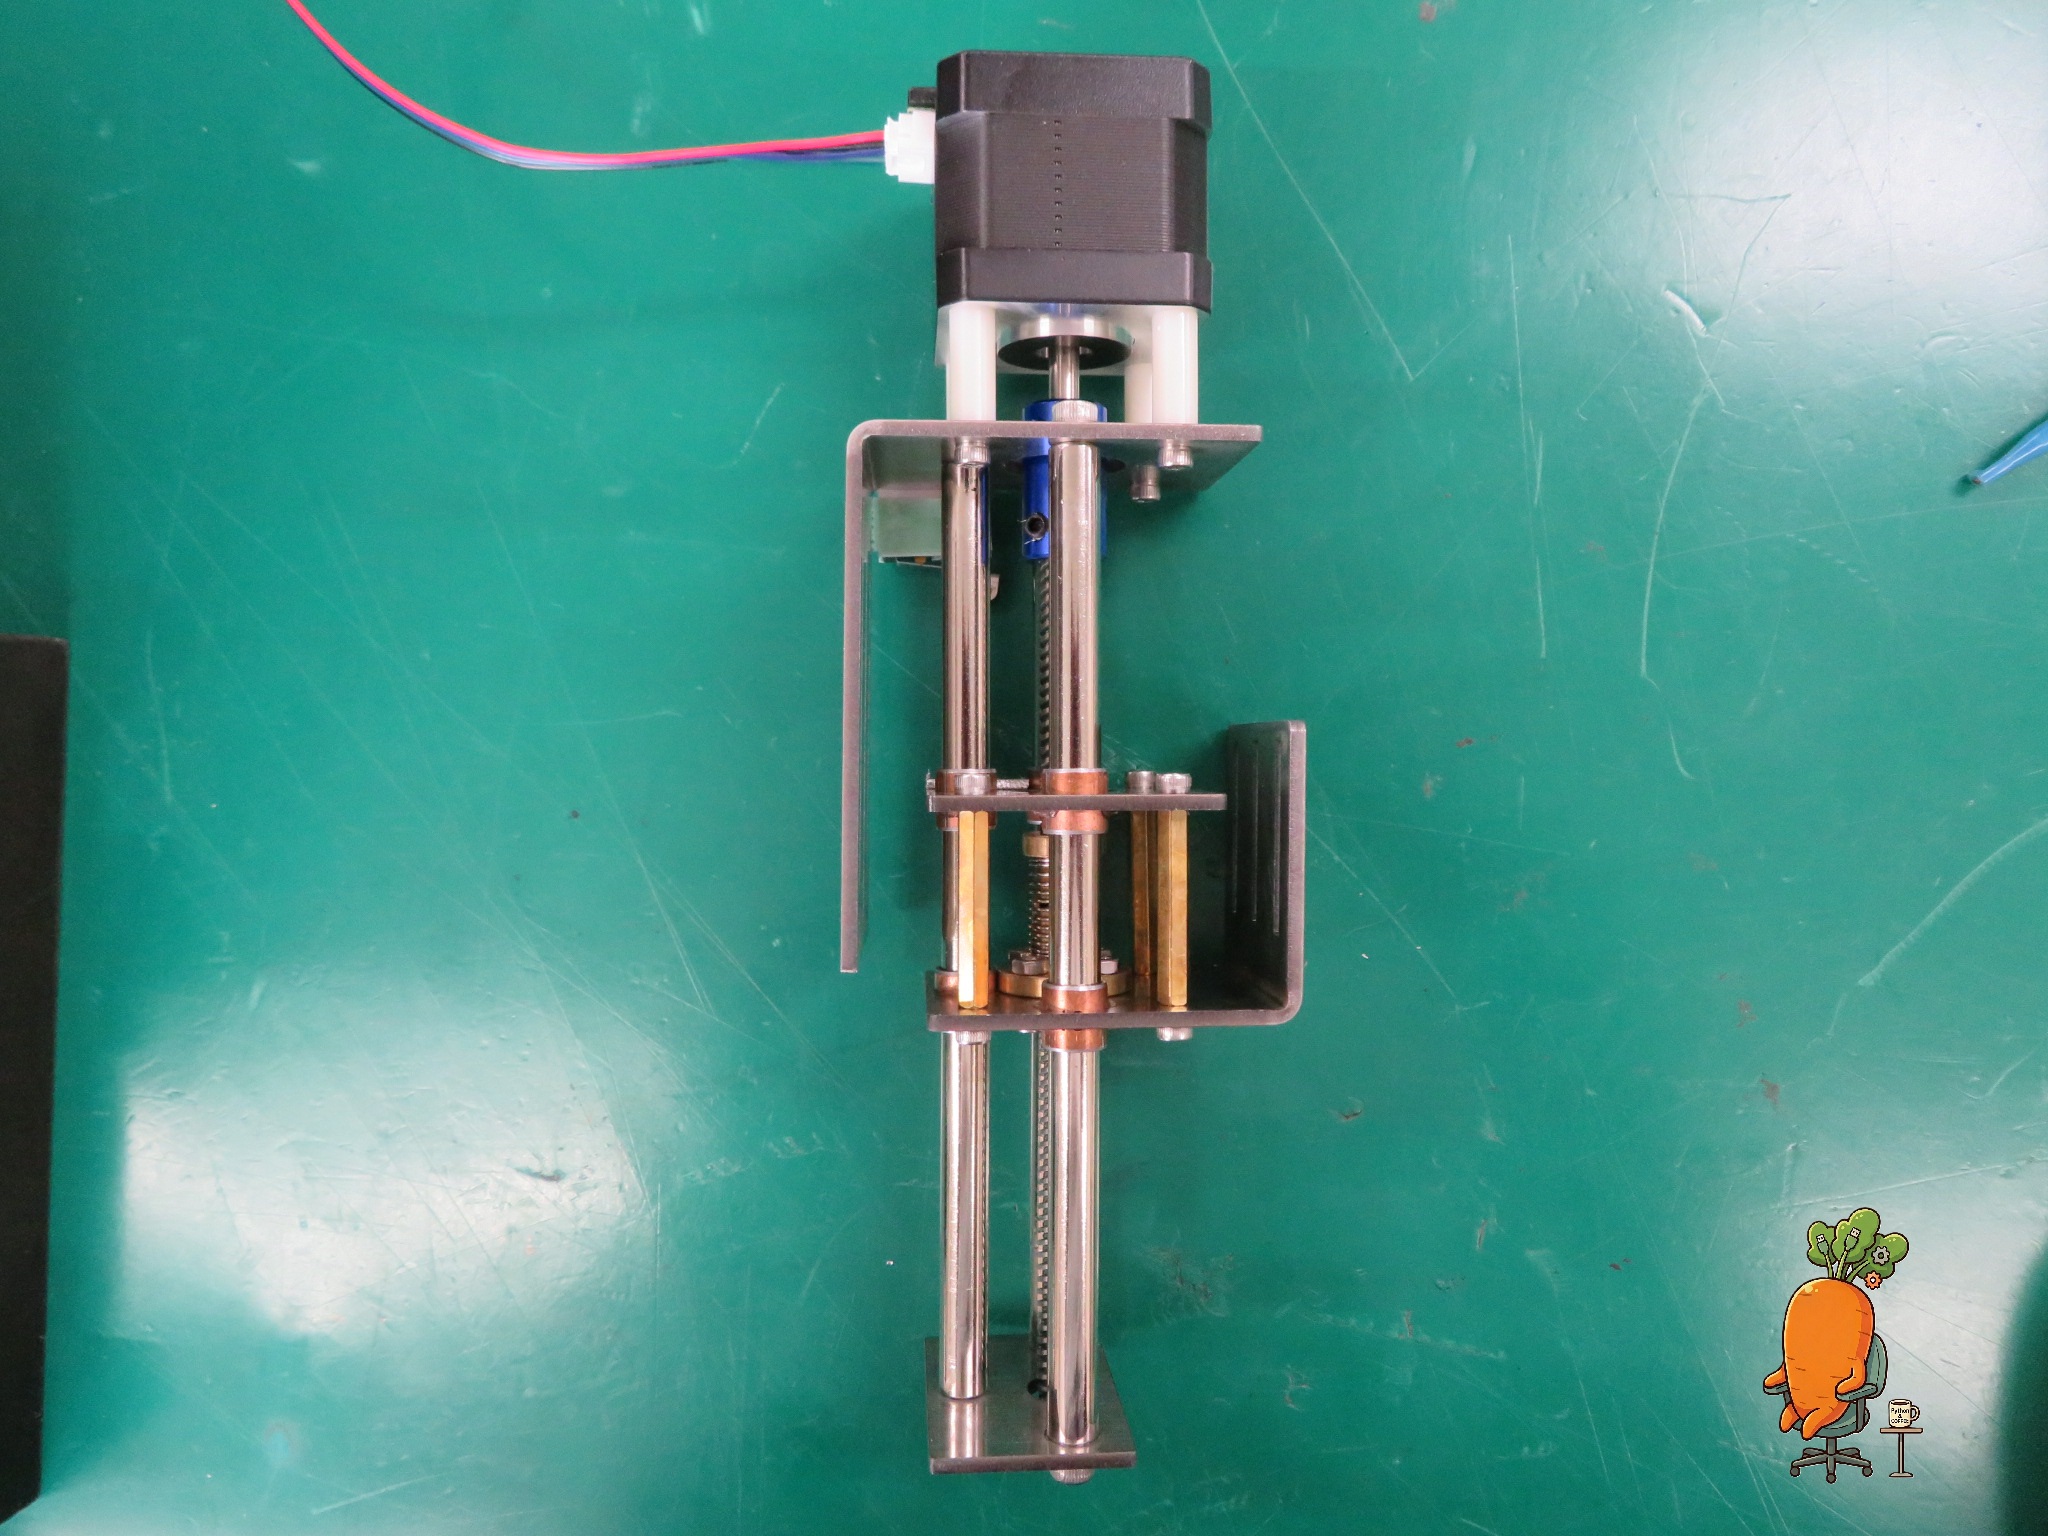
今回検証するのは、Amazonで購入した RATTMMOTOR 50MM 移動長リニアステージアクチュエーター(Amazon)です。
| 項目 | 仕様 |
|---|---|
| ブランド | RATTMMOTOR |
| 材質 | スチール |
| ストローク | 50mm |
| ステップ | 800ステップ/mm |
| 電圧 | 12V |
| 電流 | 1.7A |
| モーターサイズ | 42mm × 42mm(NEMA17) |
ステッピングモーター部のカタログ(PDF・17HS4401S)
「電圧12V」表記について:ステッピングモーターは電流制御が基本です。今回はモーターの定格電流(1.7A)を超えないようにドライバ側のVrefを絞ったうえで、24V環境でパワフルに動作させます。
検証環境とテスト方法(Arduino+A4988+24V)
- マイコン:Arduino UNO R3
- 拡張ボード:A4988ドライバ拡張ボード(Arduino互換)
- ドライバ:A4988(Vrefは安全を見て0.48Vに設定)
- 電源:24V 5A スイッチング電源
- 制御ソフト:CNCjs(GRBL)/ Windows 11 PC
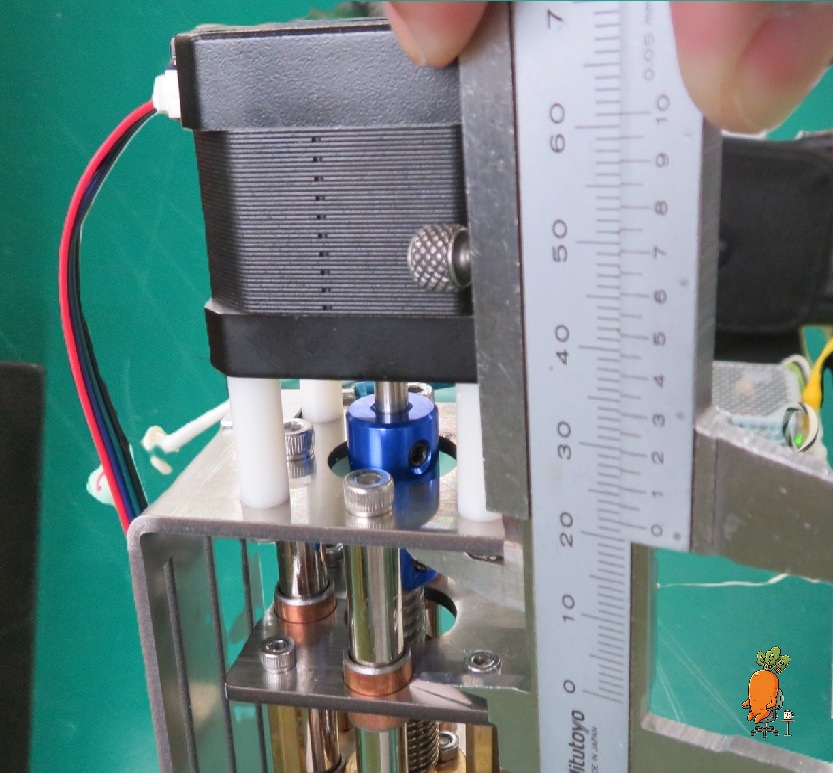
無負荷の状態でCNCjsからGコードで移動指示を出し、ノギスで実際の移動距離を測定します。
- 50mm移動 × 5回
- 10mm移動 × 45回
合計50回の動作テストを実施しました。
測定結果:最大誤差0.05mm(無負荷・短距離)
50mm指示の実測値(5回)
- 最大値:50.00mm
- 最小値:49.95mm
- 最大誤差:0.05mm
10mm指示の実測値(45回)
- 最大値:10.00mm
- 最小値:9.95mm
- 平均値:9.978mm
- 最大誤差:0.05mm
無負荷かつ短距離のテストではありますが、最大誤差はわずか0.05mm以内。ホビー用途の自作CNCパーツとしては十分すぎる精度です。稼働音もステッピングモーター特有の嫌な振動音は少なく、かなり静音でした。
ただし1点だけトラブルが
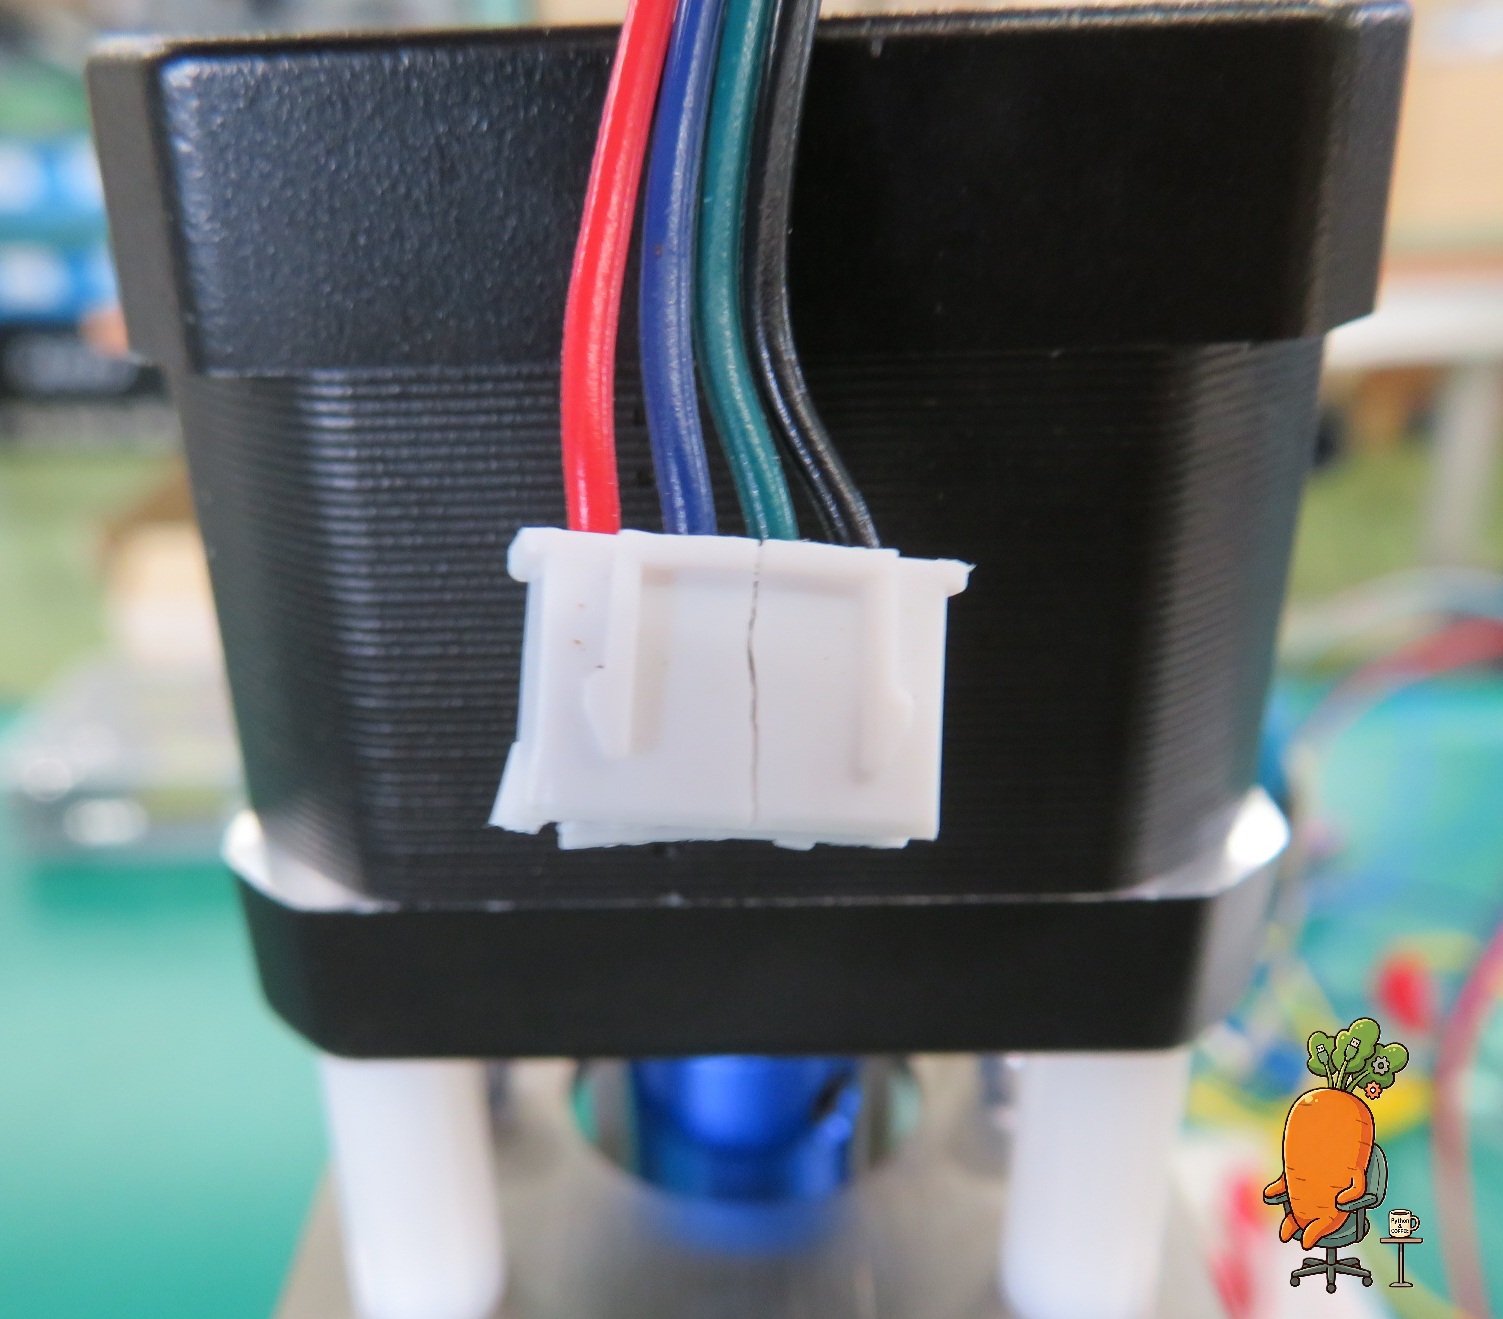
動作や精度は完璧でしたが、開封時にモーターケーブルのコネクタ部分が破損していました。おそらく海外からの輸送中の事故です。格安中華パーツでは「あるある」なので、返品交換の手間を考えて、自分で新しいコネクタに付け替えて使うことにしました。
まとめ:Z軸自作をスキップできる強力な選択肢
- 精度:誤差0.05mm以内で非常に優秀
- 動作音:静音でスムーズ。24V駆動でも問題なし
- コスパ:自作の手間を考えると破格
- 注意点:輸送時の物理ダメージ(コネクタ破損など)のリスクあり
コネクタ破損のハプニングはありましたが、モジュール自体のポテンシャルは高く、自作CNCのZ軸設計をスキップしてコストと時間を節約できる選択肢になりそうです。次回以降のシリーズ本編で、このモジュールを筐体に組み込んでいきます。
関連記事
⚡ 前提:A4988のVref調整 A4988の電流制限(Vref)調整方法|焼損を防ぐ計算式とテスターでの設定手順 格安モジュールを安全に24V駆動するためのVref調整の手順。 → 🏗️ この後の本編(第7回) GRBLで「Check Door」が誤発生する原因|Gコードの日本語コメント(UTF-8)の罠 アルミフレーム筐体への移行と、ペンプロッター化のトラブル解決。 → 🗺️ シリーズ全体像 ゼロから自作するCNCの全手順ロードマップ|Arduino・GRBL・CNCjsでレーザー刻印機を作る 第1回〜第10回の全工程をまとめたロードマップ。 →よくある質問(FAQ)
QRATTMMOTORの格安リニアアクチュエーターは自作CNCのZ軸に使えますか?
A無負荷・短距離のテストでは50mm/10mm移動ともに最大誤差0.05mmと十分な精度でした。Z軸は動作範囲が小さく負荷も軽いため、ホビー用途の自作CNC・レーザー刻印機なら実用レベルです。Z軸を一から設計・部品調達する手間を省ける点が大きな利点です。
Q「電圧12V」と書かれたモジュールを24Vで動かして大丈夫ですか?
Aステッピングモーターは電流制御が基本なので、A4988のVrefでモーターの定格電流(この製品は1.7A)を超えないよう絞れば24Vでも動かせます。むしろ電圧が高いほうが高速時のトルクが出ます。本記事ではVref 0.48Vに設定しています。
Qステップ数(steps/mm)はいくつに設定しますか?
Aこの製品はカタログ上800ステップ/mmです。GRBLなら $102(Z軸のsteps/mm)を800に設定し、実際に10mm動かして実測・微調整します。本記事では10mm指示で平均9.978mmだったため、必要なら $102 を実測値から補正します。
Q格安中華パーツを買うときの注意点は?
A輸送中の物理ダメージ(本記事ではコネクタ破損)が起きることがあります。到着したらまず全体を点検し、コネクタや端子の破損、ネジの緩みを確認してください。軽微な破損なら自分で圧着コネクタを付け替えたほうが返品より早いことも多いです。
自作CNCシリーズ 全10回
- XYテーブルをCNC化!ArduinoとA4988を使ったステッピングモーター制御の基本【自作CNC第1回】
- 自作CNCのリミットスイッチ配線とホーミング設定|プルアップ回路・チャタリング対策【自作CNC第2回】
- ArduinoへGRBLを書き込む手順とCNCjsの使い方|XYテーブルをPC制御【自作CNC第3回】
- GRBLの$100キャリブレーションと$110速度制限の解除|CNCjsでステップ数を実測補正【自作CNC第4回】
- CNCシールドでリミットが常時ON(Pn:Z)になる原因|GRBLのD11・D12ピン反転の罠【自作CNC第5回】
- GRBLホーミング失敗「ALARM:8」の原因と対策|4ステップ動作とプルオフ設定【自作CNC第6回】
- GRBLで「Check Door」が誤発生する原因|Gコードの日本語コメント(UTF-8)の罠【自作CNC第7回】
- 自作CNCに1064nm赤外線レーザーで金属刻印|GRBL設定($32=1)とLightBurn素材テスト【自作CNC第8回】
- 自作CNCのレーザー加工を10倍高速化!アルミフレーム剛性強化と速度検証
- 【設計データ配布】自作CNCレーザー刻印機の全部品リストと2D/3D図面一式
Follow me on X
本ブログの中の人「ニンジン🥕」はXやってます。新着記事はいち早くポストでお知らせしているので、見逃したくない方は @ninjin_py_vba をフォローしてみてください🥕
@ninjin_py_vba をフォローシリーズ記事一覧
電子工作・自動化ツールの製作記録をシリーズごとにまとめています。気になるテーマからお読みください。
-
FILE.01 — IoT
 Raspberry Pi Pico W × GAS
ラズパイPico W×GASで自作!「LINEで動く温湿度&スマートリモコン」完全ロードマップ
「外出中のペットの室温が心配…」そんな思いからスタートしたIoT自作プロジェクトの総集編。温湿度監視からエアコン遠隔操作まで、仕組みをゼロから作りたい方のための全5回の開発記録です。
シリーズを読む -
FILE.02 — CNC
 Arduino × レーザー刻印CNC
CNC自作シリーズ
高精度な加工を目指し、本格的な自作CNC製作に挑戦中。現在は基幹パーツであるオリエンタルモーターの納品を待つ「設計・準備編」を公開。ハードとソフトの両面から、理想のマシンを形にする過程をリアルタイムにお届けします。
シリーズを読む -
FILE.03 — XY軸制御
 Raspberry Pi × ステッピングモーター
XYテーブルシリーズ
Raspberry Piとステッパモーターを使い、ゼロから2軸制御に挑む記録。OS設定から回路設計、多軸制御のPythonコードまで、躓きやすいポイントを徹底図解。電子工作初心者が「動く感動」を味わうための実戦ガイドです。
シリーズを読む -
FILE.04 — 業務自動化
 Python × Excel × CustomTkinter
【Python開発記】NINJIN Mail制作記
PythonとExcelを連携させ、実務で即戦力となるメール送信ツールを開発。CustomTkinterによるUI構築や、ミスを防ぐテンプレート活用術など、現場の「痒い所に手が届く」自動化ノウハウを細部まで丁寧に解説します。
シリーズを読む -
FILE.05 — 業務自動化
 Python × Excel × GUIアプリ化
Invoice Maker(請求書・見積書自動作成)
手作業の請求書作成から卒業!PythonでExcelデータを読み込み一括PDF化する「Invoice_Maker」の作り方を全3回で解説。基本ロジックからGUIアプリ化まで、実務で役立つ自動化ノウハウが満載です。
シリーズを読む
コメント